The Speed Control Loop.
- Luciole1340
-
 Auteur du sujet
- Hors Ligne
- Membre premium
-

- Messages : 139
- Remerciements: 35
The Speed Control Loop.
il y a 9 ans 1 mois
quelqu'un peu tu m'expliqué ce que le speed control loop sur un nova dvr 2024 fait. dans le livre il y a ((The control system of the DVR Drive has a Speed Control Loop which provides the PI speed controller function. The KPror and KInt are the values of the Proportional and Integral coefficient of speed control loop. They are functions of motor speed. See Appendix A for the basic curves of the PI speed controller coefficients. There are three possible choices – Normal (default), Soft and Hard coefficient curves. The values Kprop & Kint are multiplied by 100 (given as a percentage). ))
je ne trouve pas le fameux appendix A ni dans le livre ni sur le site. Alors comme on peut programmer d'autre valeur que les factory, j'aimerais bien comprendre a quoi sa serre et l'avantage de le faire. merci pour vos réponse et si besoin je peu donner mon numéro de cell.
je ne trouve pas le fameux appendix A ni dans le livre ni sur le site. Alors comme on peut programmer d'autre valeur que les factory, j'aimerais bien comprendre a quoi sa serre et l'avantage de le faire. merci pour vos réponse et si besoin je peu donner mon numéro de cell.
Connexion ou Créer un compte pour participer à la conversation.
- Luc58
-

- Hors Ligne
- Membre premium
-
- Messages : 2141
- Remerciements: 408
Re: The Speed Control Loop.
il y a 9 ans 1 mois
Speed control loop c est pour avoir un control de vitesse tres précis. Un tachimetre est installé sur le moteur ou l engin qui tourne, il envoie un feedback a la drive qui ajuste constamment sa vitesse. C est utilisé sur des équipement indutriel a plusieur moteur pour une synchronisation parfaite. Ce n est pas utile sur un tour a bois, on n a pas besoin de cette précision.
Normal (default), Soft and Hard coefficient curves sont les courbes d accélération. Un exemple, sur de convoyeur a courroie lors d un démarrage brusque les courroies glissent alors on utilise une accélération en S. Sur un tour a bois je suggere de seulement jouer sur les temps d accél. et décel.
Normal (default), Soft and Hard coefficient curves sont les courbes d accélération. Un exemple, sur de convoyeur a courroie lors d un démarrage brusque les courroies glissent alors on utilise une accélération en S. Sur un tour a bois je suggere de seulement jouer sur les temps d accél. et décel.
Luc
Les utilisateur(s) suivant ont remercié: Luciole1340
Connexion ou Créer un compte pour participer à la conversation.
- Delta
-
- Hors Ligne
- Membre premium
-
- Membre du RARMA
- Messages : 10530
- Remerciements: 1950
Re: The Speed Control Loop.
il y a 9 ans 1 moisLuc, ses fonctions font parti du tour Nova DVR 20/24 et c'est assez compliqué de comprendre à quoi sert ses fonctions, c'est bien indiqué dans le manuel que tu peut jouer avec le control pour changer les paramètres, mais sa ne dit pas qu'est-ce que ça donne en bout de ligne.Luc58 écrit: Speed control loop c est pour avoir un control de vitesse tres précis. Un tachimetre est installé sur le moteur ou l engin qui tourne, il envoie un feedback a la drive qui ajuste constamment sa vitesse. C est utilisé sur des équipement indutriel a plusieur moteur pour une synchronisation parfaite. Ce n est pas utile sur un tour a bois, on n a pas besoin de cette précision.
Normal (default), Soft and Hard coefficient curves sont les courbes d accélération. Un exemple, sur de convoyeur a courroie lors d un démarrage brusque les courroies glissent alors on utilise une accélération en S. Sur un tour a bois je suggere de seulement jouer sur les temps d accél. et décel.
Je suis dans la RUE
Mon Atelier: www.flickr.com/photos/92678483@N04/sets/72157644005167625/
Normand
Regroupement des amateurs et restaurateurs de machines antiques.
Mon Atelier: www.flickr.com/photos/92678483@N04/sets/72157644005167625/
Normand
Regroupement des amateurs et restaurateurs de machines antiques.
Connexion ou Créer un compte pour participer à la conversation.
- Luciole1340
-
Auteur du sujet
- Hors Ligne
- Membre premium
-
- Messages : 139
- Remerciements: 35
Re: The Speed Control Loop.
il y a 9 ans 1 mois
Mais comme dit Delta, reste à savoir quel paramètre changer c’est en pourcentage et quel sera le résultat. Je comprends que si le tour tourna à 300 tour il a moins d’inertie que si il est à 2000 tour donc si la résistance du à l’outil est grande il devra compenser mais il y a au moins 2 valeur que je peux changer sans savoir le résultat d’avance, je crois que je vais devoir faire des expériences.
Connexion ou Créer un compte pour participer à la conversation.
- Luc58
-
- Hors Ligne
- Membre premium
-
- Messages : 2141
- Remerciements: 408
Re: The Speed Control Loop.
il y a 9 ans 1 mois
Une chose que vous devez comprendre, un moteur de 1 hp a 1800 rpm ne sera plus qu une fraction de ce hp a 300rpm.
on perd beaucoup de torque. Si tu changes des paramètres pour en avoir plus (du torque)l ampérage va augmenter et la drive va tomber en faute sur overcurrent. Il y a une conséquence a tous changement. Avant de faire un changement il faut vraiment savoir ce que l on veux comme résultat ou ce que l on veux corriger.
Pour en venir au valeur dont tu parle, le PI signifie Proportionnel, intégral, ca sert dans les Control de procédé. Sur ton tour ça ne sert a rien, a moins que tu veux contrôler le débit de copeaux qui entrent dans le dépoussiéreur.
Et comme j écrivais plus tôt les courbes normal, soft et hard servent pour les accélérations. Si tu sélectionnes hard et que tu met une très grosse bûche sur le tour, il va accélérer rapidement et va tomber en faute sur overcurrent.
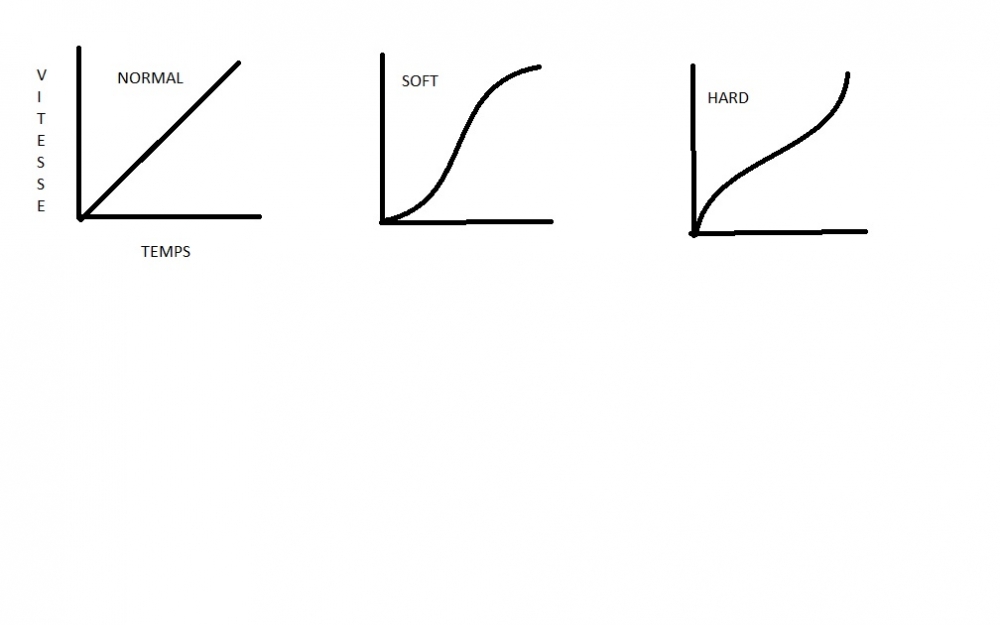
note¹ les parrametres et les termes varies d une vfd (marque) a l autre.
on perd beaucoup de torque. Si tu changes des paramètres pour en avoir plus (du torque)l ampérage va augmenter et la drive va tomber en faute sur overcurrent. Il y a une conséquence a tous changement. Avant de faire un changement il faut vraiment savoir ce que l on veux comme résultat ou ce que l on veux corriger.
Pour en venir au valeur dont tu parle, le PI signifie Proportionnel, intégral, ca sert dans les Control de procédé. Sur ton tour ça ne sert a rien, a moins que tu veux contrôler le débit de copeaux qui entrent dans le dépoussiéreur.
Et comme j écrivais plus tôt les courbes normal, soft et hard servent pour les accélérations. Si tu sélectionnes hard et que tu met une très grosse bûche sur le tour, il va accélérer rapidement et va tomber en faute sur overcurrent.
note¹ les parrametres et les termes varies d une vfd (marque) a l autre.
Luc
Connexion ou Créer un compte pour participer à la conversation.
- Rubrifolia
-
- Hors Ligne
- Membre premium
-
- Messages : 17604
- Remerciements: 3229
Re: The Speed Control Loop.
il y a 9 ans 1 mois
Salut Luc content de voir que tu es de retour sur le site nous bénificions tous beaucoup de tes connaissances. 
Connexion ou Créer un compte pour participer à la conversation.
- Luciole1340
-
Auteur du sujet
- Hors Ligne
- Membre premium
-
- Messages : 139
- Remerciements: 35
Connexion ou Créer un compte pour participer à la conversation.
- Luc58
-
- Hors Ligne
- Membre premium
-
- Messages : 2141
- Remerciements: 408
Re: The Speed Control Loop.
il y a 9 ans 1 mois
Je vais trouver votre model de vfd et je vous reviens avec des infos précises
Luc
Connexion ou Créer un compte pour participer à la conversation.
- Luc58
-
- Hors Ligne
- Membre premium
-
- Messages : 2141
- Remerciements: 408
Re: The Speed Control Loop.
il y a 9 ans 1 mois
Bon, petite explication que j espere assez clair.
Kint est le calcul de l erreur sur un certain temps. (différence entre le set point et la valeur mesuré)
kprop est le niveau de reaction ou l ampleur de la réaction.
Prenez le cruise sur votre auto lorsqu'arrive une pente. Il est a 100km/h lorsque l auto ralenti une erreur se produit soit petite ou grande. Le k int va calculer cette erreur sur un temps. (frequence de mesure sur un temps) C est ca qui donne la vitesse de réaction.
Le Kprop lui va peser sur l accélérateur, Si ma vitesse est descendu a 99km/h est ce que je met la pédale au fond?
Il y a plusieur chose qui peuvent influencer.Un autre exemple:
1-vous remplissez votre piscine avec un boyau de 1". au debut l erreur est grand vous ouvrez la valve a 100%
2-vous remplissez un verre d eau avec un boyau de 4". au debut l erreur est moins grand vous ouvrez la valve a 1%
Kint est le calcul de l erreur sur un certain temps. (différence entre le set point et la valeur mesuré)
kprop est le niveau de reaction ou l ampleur de la réaction.
Prenez le cruise sur votre auto lorsqu'arrive une pente. Il est a 100km/h lorsque l auto ralenti une erreur se produit soit petite ou grande. Le k int va calculer cette erreur sur un temps. (frequence de mesure sur un temps) C est ca qui donne la vitesse de réaction.
Le Kprop lui va peser sur l accélérateur, Si ma vitesse est descendu a 99km/h est ce que je met la pédale au fond?
Il y a plusieur chose qui peuvent influencer.Un autre exemple:
1-vous remplissez votre piscine avec un boyau de 1". au debut l erreur est grand vous ouvrez la valve a 100%
2-vous remplissez un verre d eau avec un boyau de 4". au debut l erreur est moins grand vous ouvrez la valve a 1%
Luc
Connexion ou Créer un compte pour participer à la conversation.
- Luciole1340
-
Auteur du sujet
- Hors Ligne
- Membre premium
-
- Messages : 139
- Remerciements: 35
Re: The Speed Control Loop.
il y a 9 ans 1 mois
Merci Luc pour l'explication et surtout les exemple, plus facile à comprendre.
Connexion ou Créer un compte pour participer à la conversation.